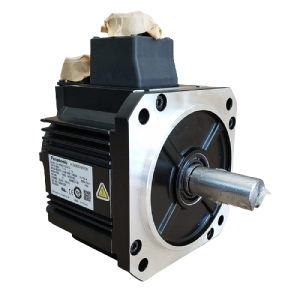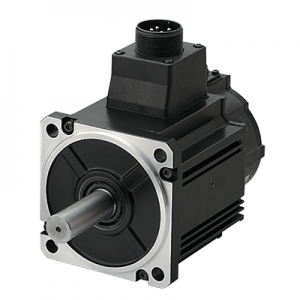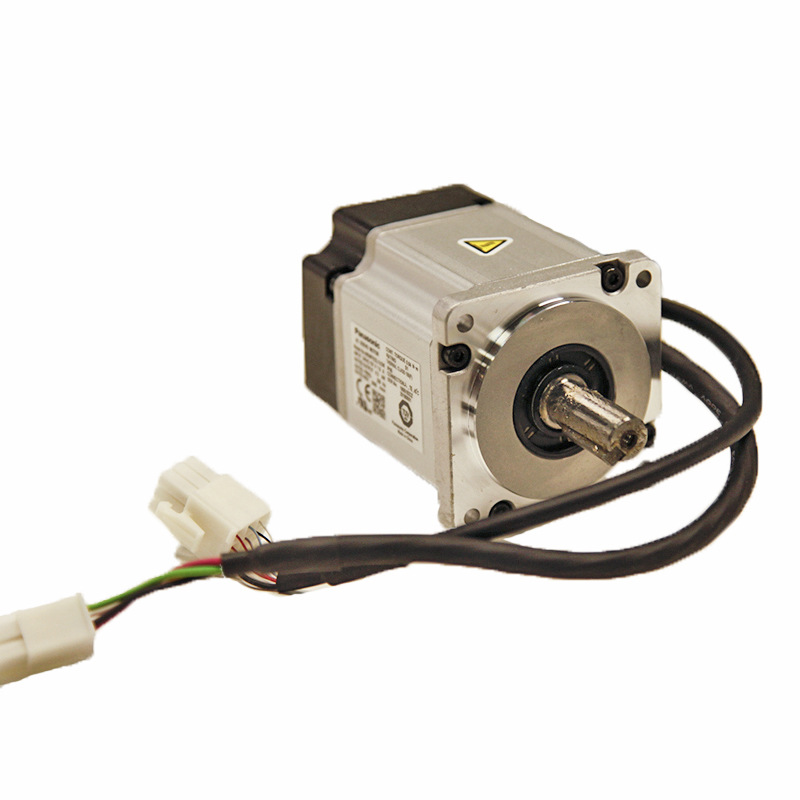

आम्ही चीनमधील सर्वात व्यावसायिक FA वन-स्टॉप पुरवठादारांपैकी एक आहोत. आमच्या मुख्य उत्पादनांमध्ये सर्वो मोटर, प्लॅनेटरी गिअरबॉक्स, इन्व्हर्टर आणि पीएलसी, एचएमआय यांचा समावेश आहे. ब्रँड्समध्ये पॅनासोनिक, मित्सुबिशी, यास्कावा, डेल्टा, टेको, सान्यो डेन्की, श्नाइडर, सीमेन्स, ओमरॉन इत्यादींचा समावेश आहे; शिपिंगची वेळ: पेमेंट मिळाल्यानंतर ३-५ कामकाजाच्या दिवसांच्या आत. पेमेंटचे मार्ग: टी/टी, एल/सी, पेपल, वेस्ट युनियन, अलिपे, वीचॅट इत्यादी.
तपशील
| वस्तू | तपशील |
|---|---|
| भाग क्रमांक | MHMD042G1A |
| तपशील | उच्च जडत्व, लीड वायर प्रकार, आयपी६५ |
| आडनाव | मिनास ए५ |
| मालिका | एमएचएमडी मालिका |
| प्रकार | उच्च जडत्व |
| संरक्षण वर्ग | आयपी६५ |
| संलग्नकाबद्दल | आउटपुट शाफ्टचा फिरणारा भाग आणि लीडवायरचे टोक वगळता. |
| पर्यावरणीय परिस्थिती | अधिक तपशिलासाठी, कृपया सूचना पुस्तिका पहा. |
| फ्लॅंज चौरस माप | ६० मिमी चौरस. |
| फ्लॅंजचे चौरस माप (एकक: मिमी) | 60 |
| मोटर लीड-आउट कॉन्फिगरेशन | लीड वायर |
| मोटर एन्कोडर कनेक्टर | लीड वायर |
| वीज पुरवठा क्षमता (kVA) | ०.९ |
| व्होल्टेज तपशील | २०० व्ही |
| रेटेड आउटपुट | ४०० वॅट |
| रेटेड विद्युत प्रवाह (अँपिअर (आरएमएस)) | २.६ |
| होल्डिंग ब्रेक | शिवाय |
| वस्तुमान (किलो) | १.४ |
| तेल सील | शिवाय |
| शाफ्ट | गोल |
| रेटेड टॉर्क (N ⋅ m) | १.३ |
| क्षणिक कमाल शिखर टॉर्क (N ⋅ m) | ३.८ |
| कमाल विद्युत प्रवाह (A (op)) | ११.० |
| रिजनरेटिव्ह ब्रेकची वारंवारता (वेळा/मिनिट) | पर्यायाशिवाय : मर्यादा नाही पर्यायासह: मर्यादा नाही पर्याय (बाह्य पुनरुत्पादक रोधक) भाग क्र. : DV0P4283 |
| रिजनरेटिव्ह ब्रेक फ्रिक्वेन्सीबद्दल | कृपया [मोटर तपशील वर्णन] मधील तपशील, टीप: 1 आणि 2 पहा. |
| रेटेड फिरण्याचा वेग (r/min) | ३००० |
| निर्धारित कमाल फिरण्याचा वेग (r/min) | ५००० |
| रोटरचा जडत्वाचा क्षण (x10)-4किलोग्रॅम ⋅ मीटर²) | ०.६७ |
| भार आणि रोटरच्या जडत्व परिबलाचे शिफारस केलेले गुणोत्तर | ३० वेळा किंवा त्यापेक्षा कमी |
| भार आणि रोटरच्या शिफारस केलेल्या जडत्व परिबलाच्या गुणोत्तराविषयी | कृपया [मोटर तपशील वर्णन] मधील तपशील पहा, टीप: ३. |
| रोटरी एन्कोडर: वैशिष्ट्ये | २०-बिट इन्क्रिमेंटल सिस्टम |
| रोटरी एन्कोडर: रिझोल्यूशन | १०४८५७६ |
अनुज्ञेय भार
| वस्तू | तपशील |
|---|---|
| जुळणी दरम्यान: P-दिशेतील त्रिज्यीय भार (N) | ३९२ |
| जुळणी दरम्यान: A-दिशेतील जोर (N) | १४७ |
| जुळणी दरम्यान: B-दिशेतील जोर (N) | १९६ |
| ऑपरेशन दरम्यान: P-दिशेतील रेडियल भार (N) | २४५ |
| कार्यरत असताना: थ्रस्ट लोड A, B-दिशा (N) | 98 |
| अनुज्ञेय भाराबद्दल | तपशिलांसाठी, [मोटर स्पेसिफिकेशन डिस्क्रिप्शन] "आउटपुट शाफ्टवरील अनुज्ञेय भार" पहा. |
१० वॅट ते ७.५ किलोवॅट, ड्रायव्हरसाठी इनपुट पॉवर सप्लाय: व्होल्टेज डीसी २४ व्होल्ट/४८ व्होल्ट・एसी १०० व्होल्ट/२०० व्होल्ट/४०० व्होल्ट, २० बिट इंक्रीमेंटल・१७ बिट ऍब्सोल्युट/इन्क्रिमेंटल एन्कोडर, फ्रिक्वेन्सी रिस्पॉन्स २.३ किलोहर्ट्झ
जलद आणि अचूक हालचाल साधते. जलद प्रतिसाद आणि उच्च-अचूक स्थाननिश्चिती.
नवीन अल्गोरिदम स्वीकारला"दोन-अंश-स्वातंत्र्य नियंत्रण"उत्पादकता आणि मशीनिंग अचूकता सुधारण्यासाठी (2DOF).
पारंपारिक मॉडेलमध्ये, आपण फीडफॉरवर्ड कंट्रोल आणि फीडबॅक कंट्रोल्स स्वतंत्रपणे समायोजित करू शकत नसल्यामुळे, दुसऱ्या शब्दांत सांगायचे झाल्यास, जरी आपण फक्त समायोजित केले तरीही"दृष्टिकोन"फीडफॉरवर्डचा संबंध याच्याशी होता"स्थायिक होणे"फीडबॅक नियंत्रणामध्ये, परस्पर समायोजन आवश्यक होते.